เทคโนโลยีการขับขี่ที่ไม่มีคนขับเป็นผู้ใหญ่มากในขณะนี้ ในระดับปัจจุบันของเทคโนโลยีถ้าสภาพการจราจรที่ซับซ้อนของเมืองขนาดใหญ่จะกลายเป็นรูปแบบเฉพาะห้องปฏิบัติการมียานพาหนะที่มีมาตรฐานสม่ําเสมอและคนเดินเท้าที่ผ่านกฎในฉาก จากนั้น, โดยไม่ต้องพวงมาลัย, รถที่จะเดินทางโดยอัตโนมัติตลอดทางจะสามารถใช้ได้ในขณะนี้.
ปัญหาอยู่ในวิธีการที่รถสามารถทราบสภาพการจราจรที่ซับซ้อนในความเป็นจริงและวิธีการที่มันสามารถมีความยืดหยุ่นเป็นตามนุษย์และสมอง กุญแจสําคัญคือต้องร่วมมือกับเซ็นเซอร์หลากหลายชนิด ในที่สุดพวกเขาจะส่งข้อมูลการตรวจสอบไปยังโปรเซสเซอร์ที่มีความแม่นยําสูงระบุถนนสัญญาณและคนเดินเท้าและการตัดสินใจเช่นเร่งพวงมาลัยและการเบรก
ในส่วนของการรับรู้อัจฉริยะและการรับรู้ระบบออปติคอลออนบอร์ดและระบบเรดาร์ออนบอร์ดเป็นสิ่งสําคัญที่สุดเพื่อความปลอดภัยในการขับขี่
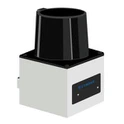
โดยการสแกนแสงเลเซอร์ที่สะท้อนจากวัตถุเพื่อตรวจสอบระยะทางของวัตถุแผนที่สภาพแวดล้อม 3 มิติที่มีความแม่นยําของเซนติเมตรสามารถเกิดขึ้นได้ดังนั้นจึงมีบทบาทสําคัญใน (ระบบความช่วยเหลือในการขับขี่ขั้นสูง) และระบบการขับขี่ที่ไม่มีคนขับ จากมุมมองของปัจจุบันบนกระดาน lidar บนบอร์ด, กลหลายคาน lidar เป็นโซลูชั่นหลัก แต่ปัจจัยของราคาสูงยังไม่ได้รับความนิยมยัง
นอกเหนือจากการใช้งานของเรดาร์มิลลิเมตรคลื่นวิดีโอและเซ็นเซอร์อื่น ๆ บนตัวรถ Baidu driverless ที่ประสบความสําเร็จในการทดสอบในเดือนธันวาคม 10 ปีที่ผ่านมาเลเซอร์ 64 เส้นที่มีปริมาณมากและมูลค่ามากกว่า 700,000 หยวนถูกวางไว้บนหลังคาของ Baidu รถขับ เรดาร์, Google ยังใช้การกําหนดค่าระดับไฮเอนด์เดียวกันของ lidar ข้อดีข้อเสียของระบบ lidar รถส่วนใหญ่ขึ้นอยู่กับประสิทธิภาพของเครื่องสแกนเลเซอร์ 2D ยิ่งสายรัดเครื่องส่งสัญญาณเลเซอร์มากขึ้นจุดเมฆมากขึ้นต่อวินาทีที่เก็บรวบรวม อย่างไรก็ตามสายไฟมากขึ้นสายรัดที่มีราคาแพงกว่า lidar เป็น ปัจจุบันเป็นบริษัทในประเทศมากขึ้นป้อนเขตข้อมูลผมเชื่อว่าค่าใช้จ่ายสูงของ lidar จะได้รับการแก้ไขและการแก้ปัญหาต้นทุนต่ําจะเร่งการมาถึงของยุคของการขับรถไร้คนขับ